Câu hỏi:
Tín hiệu vào của bộ chuyển đổi D/A:
A. Tín hiệu liên tục
B. Tín hiệu số
C. Sóng sin
D. Xung vuông
Câu 1: Hệ phương trình trạng thái được mô tả dưới dạng ma trận, với: \(\left\{ \begin{array}{l} x(t) = Ax(t) + Br(t)\\ c(t) = Cx(t) \end{array} \right.\) ![]()
A. C là ma trân {1 x n}
B. C là ma trận {n x 1}
C. C là ma trận {n x n}
D. C là ma trận {n x m}, với n khác m
30/08/2021 4 Lượt xem
Câu 2: Hệ thống có quỹ đạo nghiệm số như hình vẽ: 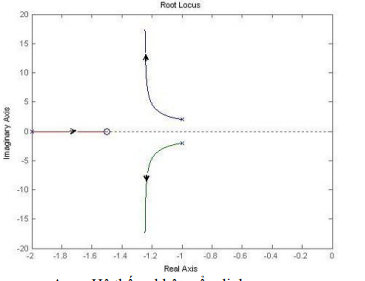
A. Hệ thống không ổn định
B. Hệ thống có 2 nghiệm cực và 1 zero
C. Hệ thống có 3 nghiệm cực
D. Hệ thống có 3 nghiệm cực và 1 zero
30/08/2021 2 Lượt xem
Câu 3: Hệ thống có quỹ đạo nghiệm số như hình vẽ: 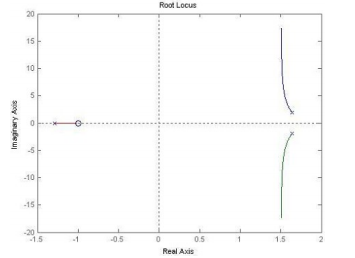
A. Hệ thống ổn định
B. Hệ thống không ổn định
C. Hệ thống nằm ở biên giới ổn định
D. Hệ thống có 4 nghiệm cực
30/08/2021 2 Lượt xem
Câu 4: Chu kỳ lấy mẫu T là:
A. Khoảng thời gian giữa 2 lần lấy mẫu
B. Khoảng thời gian giữa 2 lần lấy mẫu liên tiếp
C. Khoảng thời gian lấy mẫu
D. Khoảng thời gian ngắn nhất mà tín hiệu lặp lại trạng thái ban đầu
30/08/2021 2 Lượt xem
Câu 5: Theo định lý Shanon để có thể phục hồi dữ liệu sau khi lấy mẫu mà không bị méo dạng thì:
A. f=2fc
B. f ≥ 2fc
C. Tần số lấy mẫu được chọn tuỳ ý
D. f ≤ 2fc
30/08/2021 2 Lượt xem
Câu 6: Tần số cắt biên:
A. Là tần số tại đó biên độ của đặc tính tần số bằng 1(hay bằng 0dB)
B. Là tần số tại đó pha của đặc tính tần số bằng -π (hay -1800 )
C. Là tần số tại đó có độ dự trữ biên
D. Là tần số tại đó có đỉnh cộng hưởng
30/08/2021 2 Lượt xem
Câu hỏi trong đề: Bộ câu hỏi trắc nghiệm Lý thuyết điều khiển tự động - Phần 2
- 145 Lượt thi
- 30 Phút
- 25 Câu hỏi
- Sinh viên
Cùng chủ đề Bộ câu hỏi trắc nghiệm Lý thuyết điều khiển tự động có đáp án
- 2.0K
- 164
- 20
-
 34 người đang thi
- 1.7K
- 114
- 25
-
84 người đang thi
- 1.1K
- 78
- 25
-
52 người đang thi
- 1.4K
- 64
- 25
-
51 người đang thi
Chia sẻ:
Đăng Nhập để viết bình luận