Câu hỏi: Tiêu chuẩn IAE (Integral of the Absolute magnitude of the Error - tích phân trị tuyệt đối biên độ sai số ):
A. \({J_1} = \int\limits_{ - \infty }^{ + \infty } {|e(t)|dt}\)
B. \({J_1} = \int\limits_0^{ + 1} {|e(t)|dt} \)
C. \({J_1} = \int\limits_0^{ + \infty } {|e(t)|dt}\)
D. \({J_1} = \int\limits_{ - \infty }^{ + \infty } {|e(t)|dt} \)
Câu 1: Biểu đồ Bode biên độ của khâu tích phân lý tưởng G(s)=1/s
A. đi qua điểm ω =0 và có độ dốc là 20dB/dec
B. đi qua điểm ω =0 và có độ dốc là -20dB/dec
C. đi qua điểm ω =1 và có độ dốc là 20dB/dec
D. đi qua điểm ω =1và có độ dốc là -20dB/dec
30/08/2021 2 Lượt xem
Câu 2: Xác định hàm truyền tương đương của hệ thống nối tiếp như hình vẽ: 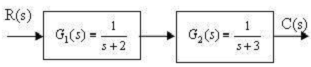
A. \({G_{td}}(s) = \frac{1}{{{s^2} + 5s + 2}}\)
B. \({G_{td}}(s) = \frac{{s + 2}}{{{s^2} + 5s + 6}}\)
C. \({G_{td}}(s) = \frac{1}{{{s^2} + 3s + 6}}\)
D. \({G_{td}}(s) = \frac{1}{{{s^2} + 5s + 6}}\)
30/08/2021 2 Lượt xem
Câu 3: Hàm truyền đạt của hệ thống nối tiếp:
A. G(s)= Tổng của các Gi(s)
B. G(s) = Tích của các Gi(s)
C. G(s)= Hiệu của các Gi(s)
D. Tỉ số giữa tín hiệu ra và tín hiệu vào
30/08/2021 3 Lượt xem
Câu 4: Hệ thống bất biến theo thời gian là hệ thống có:
A. Tín hiệu ra không thay đổi theo thời gian
B. Phương trình vi phân mô tả hệ thống không thay đổi
C. Tín hiệu vào không thay đổi theo thời gian
D. Hệ số của phương trình vi phân mô tả hệ thống không thay đổi
30/08/2021 2 Lượt xem
Câu 5: Cho hàm truyền \(G(s) = \frac{2}{{{s^2} + 2s + 8}}\) , hãy lập phương trình trạng thái
A. \(A = \left[ {\begin{array}{*{20}{c}} 0&1\\ { - 8}&{ - 2} \end{array}} \right]{\rm{ ; B = }}\left[ \begin{array}{l} 0\\ 2 \end{array} \right]{\rm{ ; C = }}\left[ {\begin{array}{*{20}{c}} 1&0 \end{array}} \right]\)
B. \(A = \left[ {\begin{array}{*{20}{c}} 0&1\\ { - 2}&{ - 1} \end{array}} \right]{\rm{ ; B = }}\left[ \begin{array}{l} 0\\ 20 \end{array} \right]{\rm{ ; C = }}\left[ {\begin{array}{*{20}{c}} 1&0 \end{array}} \right]\)
C. \(A = \left[ {\begin{array}{*{20}{c}} 0&1\\ { - 8}&{ - 2} \end{array}} \right]{\rm{ ; B = }}\left[ \begin{array}{l} 0\\ 20 \end{array} \right]{\rm{ ; C = }}\left[ {\begin{array}{*{20}{c}} 1&0 \end{array}} \right]\)
D. \(A = \left[ {\begin{array}{*{20}{c}} 1&1\\ { - 2}&{ - 8} \end{array}} \right]{\rm{ ; B = }}\left[ \begin{array}{l} 20\\ 0 \end{array} \right]{\rm{ ; C = }}\left[ {\begin{array}{*{20}{c}} 1&0 \end{array}} \right]\)
30/08/2021 3 Lượt xem
Câu 6: Hàm truyền tương đương của hệ thống hồi tiếp như hình vẽ là: 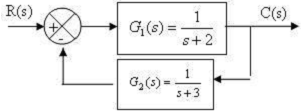
A. \({G_{td}}(s) = \frac{{s + 3}}{{{s^2} + 5s + 7}}\)
B. \({G_{td}}(s) = \frac{{s + 2}}{{{s^2} + 5s + 7}}\)
C. \({G_{td}}(s) = \frac{1}{{{s^2} + 5s + 2}}\)
D. \({G_{td}}(s) = \frac{{s + 2}}{{{s^2} + 5s + 6}}\)
30/08/2021 2 Lượt xem
Câu hỏi trong đề: Bộ câu hỏi trắc nghiệm Lý thuyết điều khiển tự động - Phần 8
- 58 Lượt thi
- 30 Phút
- 25 Câu hỏi
- Sinh viên
Cùng chủ đề Bộ câu hỏi trắc nghiệm Lý thuyết điều khiển tự động có đáp án
- 2.0K
- 145
- 25
-
 70 người đang thi
- 1.9K
- 164
- 20
-
58 người đang thi
- 1.7K
- 114
- 25
-
64 người đang thi
- 1.1K
- 78
- 25
-
14 người đang thi
Chia sẻ:
Đăng Nhập để viết bình luận