Câu hỏi:
Hệ thống có quỹ đạo nghiệm số như hình vẽ: 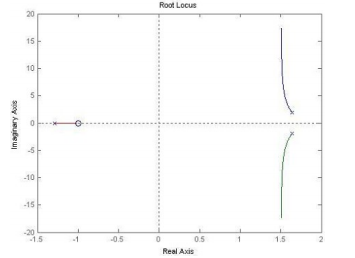
A. Hệ thống ổn định
B. Hệ thống không ổn định
C. Hệ thống nằm ở biên giới ổn định
D. Hệ thống có 4 nghiệm cực
Câu 1: Tần số cắt biên:
A. Là tần số tại đó biên độ của đặc tính tần số bằng 1(hay bằng 0dB)
B. Là tần số tại đó pha của đặc tính tần số bằng -π (hay -1800 )
C. Là tần số tại đó có độ dự trữ biên
D. Là tần số tại đó có đỉnh cộng hưởng
30/08/2021 2 Lượt xem
Câu 2: Hàm truyền \(G(s) = \frac{{C(s)}}{{R(s)}}\) của hệ thống ở hình là
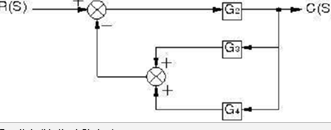
A. \(\frac{{{G_1}{G_3} + {G_2}G{}_3}}{{1 + {G_1}{G_3} + {G_2}G{}_3}}\)
B. \(\frac{{{G_1}{G_3} + {G_2}G{}_3}}{{1 + {G_1}{G_3} - {G_2}G{}_3}}\)
C. \(\frac{{{G_1}{G_3} - {G_2}G{}_3}}{{1 + {G_1}{G_3} + {G_2}G{}_3}}\)
D. \(\frac{{{G_1} + {G_2}}}{{1 - {G_1}{G_3} - {G_2}G{}_3}}\)
30/08/2021 2 Lượt xem
Câu 3: Theo định lý Shanon để có thể phục hồi dữ liệu sau khi lấy mẫu mà không bị méo dạng thì:
A. f=2fc
B. f ≥ 2fc
C. Tần số lấy mẫu được chọn tuỳ ý
D. f ≤ 2fc
30/08/2021 2 Lượt xem
Câu 4: Chu kỳ lấy mẫu T là:
A. Khoảng thời gian giữa 2 lần lấy mẫu
B. Khoảng thời gian giữa 2 lần lấy mẫu liên tiếp
C. Khoảng thời gian lấy mẫu
D. Khoảng thời gian ngắn nhất mà tín hiệu lặp lại trạng thái ban đầu
30/08/2021 2 Lượt xem
Câu 5: Hàm truyền của hiệu chỉnh tích phân tỉ lệ PI(proportional integral) liên tục có dạng:
A. \({G_C}(s) = {K_p} + {K_I}s\)
B. \({G_C}(s) = {K_p}s + {K_I}\)
C. \({G_C}(s) = {K_p} + \frac{{{K_I}}}{s}\)
D. \({G_C}(s) = {K_p} - {K_I}s\)
30/08/2021 3 Lượt xem
Câu 6: Khâu vi phân lý tưởng có hàm truyền G(s) = s:
A. M(ω)= ω ; φ(ω)=90o
B. M(ω)= 20lg(ω) ; φ(ω)= -90o
C. M(ω)= 1/ω ; φ(ω)=90o
D. M(ω)= -20lg(ω) ; φ(ω)= 90o
30/08/2021 4 Lượt xem
Câu hỏi trong đề: Bộ câu hỏi trắc nghiệm Lý thuyết điều khiển tự động - Phần 2
- 145 Lượt thi
- 30 Phút
- 25 Câu hỏi
- Sinh viên
Cùng chủ đề Bộ câu hỏi trắc nghiệm Lý thuyết điều khiển tự động có đáp án
- 2.0K
- 164
- 20
-
 68 người đang thi
- 1.7K
- 114
- 25
-
26 người đang thi
- 1.2K
- 78
- 25
-
47 người đang thi
- 1.4K
- 64
- 25
-
83 người đang thi
Chia sẻ:
Đăng Nhập để viết bình luận