Câu hỏi:
Hệ phương trình trạng thái được mô tả dưới dạng ma trận, với: \(\left\{ \begin{array}{l} x(t) = Ax(t) + Br(t)\\ c(t) = Cx(t) \end{array} \right.\)
A. C là ma trân {1 x n}
B. C là ma trận {n x 1}
C. C là ma trận {n x n}
D. C là ma trận {n x m}, với n khác m
Câu 1: Tần số cắt biên:
A. Là tần số tại đó biên độ của đặc tính tần số bằng 1(hay bằng 0dB)
B. Là tần số tại đó pha của đặc tính tần số bằng -π (hay -1800 )
C. Là tần số tại đó có độ dự trữ biên
D. Là tần số tại đó có đỉnh cộng hưởng
30/08/2021 2 Lượt xem
Câu 2: Hệ thống hồi tiếp âm đơn vị; có hàm truyền vòng hở: \(G(s) = \frac{{K(s + 1)}}{{s{{(s + 2)}^2}(s + 5)}}\)
A. QĐNS có 3 nhánh
B. QĐNS có 3 nhánh tiến đến vô cùng và 1 nhánh tiến đến zero
C. QĐNS có 5 nhánh
D. QĐNS có 1 nhánh tiến đến zero và 2 nhánh tiến đến vô cùng
30/08/2021 2 Lượt xem
Câu 3: Khâu vi phân lý tưởng có hàm truyền G(s) = s:
A. M(ω)= ω ; φ(ω)=90o
B. M(ω)= 20lg(ω) ; φ(ω)= -90o
C. M(ω)= 1/ω ; φ(ω)=90o
D. M(ω)= -20lg(ω) ; φ(ω)= 90o
30/08/2021 4 Lượt xem
Câu 4: Tín hiệu vào của bộ chuyển đổi D/A:
A. Tín hiệu liên tục
B. Tín hiệu số
C. Sóng sin
D. Xung vuông
30/08/2021 2 Lượt xem
Câu 5: Hàm truyền \(G(s) = \frac{{C(s)}}{{R(s)}}\) của hệ thống ở hình là
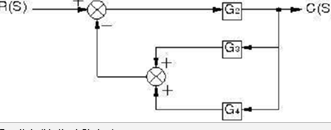
A. \(\frac{{{G_1}{G_3} + {G_2}G{}_3}}{{1 + {G_1}{G_3} + {G_2}G{}_3}}\)
B. \(\frac{{{G_1}{G_3} + {G_2}G{}_3}}{{1 + {G_1}{G_3} - {G_2}G{}_3}}\)
C. \(\frac{{{G_1}{G_3} - {G_2}G{}_3}}{{1 + {G_1}{G_3} + {G_2}G{}_3}}\)
D. \(\frac{{{G_1} + {G_2}}}{{1 - {G_1}{G_3} - {G_2}G{}_3}}\)
30/08/2021 2 Lượt xem
Câu 6: Quỹ đạo nghiệm số của hệ rời rạc:
A. Không đối xứng
B. Đối xứng qua trục thực
C. Đối xứng qua trục ảo
D. Đối xứng qua góc tọa độ
30/08/2021 2 Lượt xem
Câu hỏi trong đề: Bộ câu hỏi trắc nghiệm Lý thuyết điều khiển tự động - Phần 2
- 145 Lượt thi
- 30 Phút
- 25 Câu hỏi
- Sinh viên
Cùng chủ đề Bộ câu hỏi trắc nghiệm Lý thuyết điều khiển tự động có đáp án
- 2.0K
- 164
- 20
-
 52 người đang thi
- 1.7K
- 114
- 25
-
50 người đang thi
- 1.1K
- 78
- 25
-
79 người đang thi
- 1.4K
- 64
- 25
-
42 người đang thi
Chia sẻ:
Đăng Nhập để viết bình luận