Câu hỏi:
Hệ phương trình trạng thái được mô tả dưới dạng ma trận, với: ![]()
A. A là ma trân {1 x n}
B. A là ma trận {n x 1}
C. A là ma trận vuông {n x n}
D. A là ma trận {n x m}, với n khác m
Câu 1: Cho hệ thống có phương trình đặc trưng: 2s4 +s3 + 3s2 + 2s + 2 = 0 . Bảng Routh của hệ thống được cho như sau: 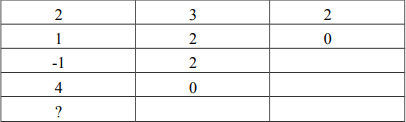
A. 2
B. 3
C. 4
D. 5
30/08/2021 3 Lượt xem
Câu 2: Hàm truyền vòng kín của hệ thống hồi tiếp dương đơn vị là:
A. \({G_k}(s) = \frac{{G(s)}}{{1 + G(s)H(s)}}\)
B. \({G_k}(s) = \frac{{G(s)}}{{1 - G(s)}}\)
C. \({G_k}(s) = \frac{{G(s)H(s)}}{{1 - G(s)}}\)
D. \({G_k}(s) = \frac{{G(s)}}{{1 + G(s)}}\)
30/08/2021 1 Lượt xem
Câu 3: Hệ MIMO là hệ thống có:
A. Nhiều ngõ vào- nhiều ngõ ra
B. Nhiều ngõ vào - một ngõ ra
C. Một ngõ vào – một ngõ ra
D. Một ngõ vào – nhiều ngõ ra
30/08/2021 2 Lượt xem
Câu 4: Hệ thống rời rạc bậc n được mô tả bằng:
A. Phương trình vi phân bậc n
B. Phương trình sai phân bậc n
C. (n+1) biến trạng thái
D. (n-1) biến trạng thái
30/08/2021 3 Lượt xem
Câu 5: Cho phương trình \({s^2} + 25{s^2} + 250s + 10 = 0\) . Xét tính ổn định của hệ thống, và cho biết có bao nhiêu nghiệm có phần thực dương:
A. Hệ thống ổn định, không có nghiệm có phần thực dương
B. Hệ thống không ổn định, có 3 nghiệm bên phải mặt phẳng phức
C. Hệ thống không ổn định, có 2 nghiệm bên phải mặt phẳng phức, 1 nghiệm bên trái mặt phẳng phức
D. Hệ thống không ổn định, có 1 nghiệm bên phải mặt phẳng phức, 2 nghiệm bên trái mặt phẳng phức
30/08/2021 7 Lượt xem
30/08/2021 2 Lượt xem
Câu hỏi trong đề: Bộ câu hỏi trắc nghiệm Lý thuyết điều khiển tự động - Phần 3
- 114 Lượt thi
- 30 Phút
- 25 Câu hỏi
- Sinh viên
Cùng chủ đề Bộ câu hỏi trắc nghiệm Lý thuyết điều khiển tự động có đáp án
- 2.0K
- 145
- 25
-
 25 người đang thi
- 2.0K
- 164
- 20
-
75 người đang thi
- 1.2K
- 78
- 25
-
44 người đang thi
- 1.4K
- 64
- 25
-
40 người đang thi
Chia sẻ:
Đăng Nhập để viết bình luận