Câu hỏi: Hàm truyền của hiệu chỉnh vi phân tỉ lệ PD (proportional derivative) liên tục có dạng:
A. \({G_C}(s) = {K_p} + {K_D}\)
B. \({G_C}(s) = {K_p} + {K_D}s\)
C. \({G_C}(s) = {K_p}s + {K_D}\)
D. \({G_C}(s) = {K_p} + \frac{{{K_D}}}{s}\)
Câu 1: Hệ MIMO là hệ thống có:
A. Nhiều ngõ vào- nhiều ngõ ra
B. Nhiều ngõ vào - một ngõ ra
C. Một ngõ vào – một ngõ ra
D. Một ngõ vào – nhiều ngõ ra
30/08/2021 2 Lượt xem
Câu 2: Cho hệ thống có phương trình đặc trưng: 2s4 +s3 + 3s2 + 2s + 2 = 0 . Bảng Routh của hệ thống được cho như sau: 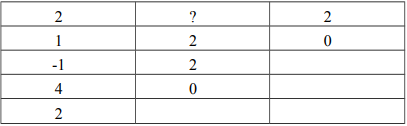
A. 2
B. 3
C. 4
D. 5
30/08/2021 2 Lượt xem
Câu 3: Sơ đồ khối hệ thống điều khiển vòng kín gồm có các phần tử cơ bản sau:
A. Tín hiệu vào, tín hiệu ra
B. Các khối hàm truyền đạt mắc nối tiếp
C. Thiết bị điều khiển, các bộ điều khiển , vòng hồi tiếp
D. Các khối hàm truyền đạt mắc song song
30/08/2021 2 Lượt xem
30/08/2021 2 Lượt xem
Câu 5: G(jω)=P(ω)+jQ(ω)=M(ω)ejφ(ω), trong đó:
A. M(ω) là đáp ứng pha, φ(ω) là đáp ứng biên độ
B. M(ω) là độ lợi, ω là tần số cắt
C. M(ω) là đáp ứng biên độ, φ(ω) là đáp ứng pha
D. P(ω) là pha của hệ thống
30/08/2021 2 Lượt xem
Câu 6: Hàm truyền của hiệu chỉnh tỉ lệ P (proportional) liên tục có dạng:
A. \({G_C}(s) = {K_p} + {K_D}s\)
B. \({G_C}(s) = {K_p}s + {K_D}\)
C. \({G_C}(s) = {K_p} + \frac{{{K_D}}}{s}\)
D. \({G_C}(s) = {K_p}\)
30/08/2021 2 Lượt xem
Câu hỏi trong đề: Bộ câu hỏi trắc nghiệm Lý thuyết điều khiển tự động - Phần 3
- 114 Lượt thi
- 30 Phút
- 25 Câu hỏi
- Sinh viên
Cùng chủ đề Bộ câu hỏi trắc nghiệm Lý thuyết điều khiển tự động có đáp án
- 2.0K
- 145
- 25
-
 93 người đang thi
- 2.0K
- 164
- 20
-
79 người đang thi
- 1.2K
- 78
- 25
-
62 người đang thi
- 1.4K
- 64
- 25
-
52 người đang thi
Chia sẻ:
Đăng Nhập để viết bình luận