Câu hỏi:
Hệ thống có các cực và zero như trên hình vẽ thì: 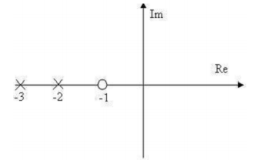
A. ổn định
B. không ổn định
C. ở biên giới ổn định
D. không xác định
Câu 1: Hệ thống có hàm truyền hở thì hệ thống kính: \(G(s) = \frac{{3(s + 4)}}{{{s^2} + 2s + 1}}\)
A. ổn định
B. không ổn định
C. ở biên giới ổn định
D. chưa xác định
30/08/2021 2 Lượt xem
Câu 2: Cho phương trình đặc trưng \({s^4} + 12,5{s^3} + {s^2} + 5s + K = 0\) . Hãy xác định K để hệ thống ổn định
A. K>0
B. K>12,5
C. 0<K<1
D. 0<K<0,24
30/08/2021 2 Lượt xem
Câu 3: Hàm truyền đạt \(G(s) = \frac{{C(s)}}{{R(s)}}\) của hệ thống ở hình sau là:
A. \(\frac{{{G_1}{G_2}{G_3}}}{{1 + {G_1}{G_2}{G_3}{G_4}}}\)
B. \(\frac{{{G_1}{G_2}{G_3}}}{{1 - {G_1}{G_2}{G_3}{G_4}}}\)
C. \(\frac{{{G_1}{G_2}}}{{1 + {G_1}{G_2}{G_3}{G_4}}}\)
D. \(\frac{{{G_1}{G_2}{G_3}}}{{1 + {G_1}{G_2}{G_4}}}\)
30/08/2021 2 Lượt xem
Câu 4: Cho hàm truyền hãy lập phương trình trạng thái.\(G(s) = \frac{{20}}{{{s^2} + 2s + 8}}\)
A. \(A = \left[ {\begin{array}{*{20}{c}} 0&1\\ { - 3}&{ - 8} \end{array}} \right]{\rm{ ; B = }}\left[ \begin{array}{l} 20\\ 0 \end{array} \right]{\rm{ ; C = }}\left[ {\begin{array}{*{20}{c}} 1&0 \end{array}} \right]\)
B. \(A = \left[ {\begin{array}{*{20}{c}} 0&1\\ { - 2}&{ - 1} \end{array}} \right]{\rm{ ; B = }}\left[ \begin{array}{l} 0\\ 20 \end{array} \right]{\rm{ ; C = }}\left[ {\begin{array}{*{20}{c}} 1&0 \end{array}} \right]\)
C. \(A = \left[ {\begin{array}{*{20}{c}} 0&1\\ { - 8}&{ - 2} \end{array}} \right]{\rm{ ; B = }}\left[ \begin{array}{l} 0\\ 20 \end{array} \right]{\rm{ ; C = }}\left[ {\begin{array}{*{20}{c}} 1&0 \end{array}} \right]\)
D. \(A = \left[ {\begin{array}{*{20}{c}} 1&1\\ { - 2}&{ - 8} \end{array}} \right]{\rm{ ; B = }}\left[ \begin{array}{l} 20\\ 0 \end{array} \right]{\rm{ ; C = }}\left[ {\begin{array}{*{20}{c}} 1&0 \end{array}} \right]\)
30/08/2021 3 Lượt xem
Câu 5: Hàm truyền đạt \(G(s) = \frac{{{V_o}(s)}}{{{V_i}(s)}}\) của mạch điện ở hình sau là: 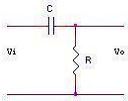
A. \(\frac{{RCs}}{{RCs + 1}}\)
B. \(\frac{1}{{RCs + 1}}\frac{\pi }{3}\)
C. \(1 - RCs\)
D. \(R + RCs\)
30/08/2021 2 Lượt xem
Câu 6: Khâu hiệu chỉnh PID liên tục có dạng:
A. \({K_p} + {K_I}s + \frac{{{K_D}}}{s}\)
B. \({K_p} + \frac{{{K_I}}}{s} + {K_D}s\)
C. \({K_p}s + \frac{{{K_I}}}{s} + {K_D}s\)
D. \(\frac{{{K_p}}}{s} + {K_I} + {K_D}s\)
30/08/2021 2 Lượt xem
Câu hỏi trong đề: Bộ câu hỏi trắc nghiệm Lý thuyết điều khiển tự động - Phần 9
- 41 Lượt thi
- 30 Phút
- 25 Câu hỏi
- Sinh viên
Cùng chủ đề Bộ câu hỏi trắc nghiệm Lý thuyết điều khiển tự động có đáp án
- 2.0K
- 145
- 25
-
 70 người đang thi
- 2.0K
- 164
- 20
-
35 người đang thi
- 1.7K
- 114
- 25
-
13 người đang thi
- 1.1K
- 78
- 25
-
24 người đang thi
Chia sẻ:
Đăng Nhập để viết bình luận